定位器自整定在高摩擦阀上的误整定
报告上的曲线是真的,只是它回答的不是现场的问题 · 仪表典型失效模式 · 执行侧
全文约 2300 字 | 阅读约 6 分钟 | 图表 2 张 | 难度 ★★★★☆ |
大修后复位,仪表班给一台旧调节阀做了定位器自整定。
整定过程很顺利,两分钟出结果。打印出来的报告上有一条阶跃响应曲线:上升干脆,超调百分之五,T86 一点八秒,各项指标都在规格书范围内。三方签字,归档。
投用两周后,操作反映这个回路在稳态时总有点毛刺——不是大幅摆动,就是读数不干净。仪表班到现场,人站在阀旁边,听见定位器排气口在持续地、有节奏地嘶嘶排气,大约一秒两下,一直没停。
阀位反馈在 DCS 上看着很平。趋势画面的采样周期是一秒,滤波时间常数三秒——那个节奏正好被滤掉了。
报告上的曲线是真的。
只是它回答的不是现场的问题。
· · ·
01
自整定到底在优化什么
智能定位器的自整定,本质上是一次自动化的系统辨识加参数寻优。它向执行机构施加一系列已知的阶跃激励,测量阀杆的实际响应,据此估计执行机构的充放气时间常数、行程时间和摩擦水平,然后按内置的优化目标设定位置环参数。
优化目标通常是几项的组合:上升要快、超调要小、稳态偏差要归零。这几项都要在算法所用的那个激励幅值下评价。
而激励幅值,多数厂商默认在百分之十到百分之二十五之间,有些还会做一次全行程。理由很实际:幅值太小,阀根本不动,算法辨识不出任何东西。
于是问题就埋下了。算法必须用一个足够大的动作才能看清这台阀,可它要整定的参数,却要用来应付一个小得多的动作。
· · ·
02
位置环是非线性的,一组参数覆盖不了两个工作区
如果定位器的位置环是线性系统,用哪个幅值整定都无所谓——线性系统的增益不随输入幅值变化。但有静摩擦在,它就不是。
在大幅值激励下,驱动力远超静摩擦,阀杆全程处于滑动状态,摩擦力近似恒定,系统表现得相当接近线性。算法看到的就是这样一台阀,于是给出一组匹配这种行为的参数。
在小幅值下,情况完全不同。驱动力刚够或不够突破静摩擦,阀杆时停时滑:停的时候等效增益趋近于零,滑的时候又突然跳一段。这是强非线性,而且这台阀摩擦力越大,非线性越剧烈。
面对这种非线性,自整定算法为了达成上升要快的目标,会选择抬高增益——因为高摩擦阀确实需要更大的驱动才动得起来。大幅值下这个选择完全正确,小幅值下它就成了灾难:增益足够高,一旦阀杆挣脱静摩擦就会冲过目标位,反向修正后再次卡住、再次挣脱、再次冲过。
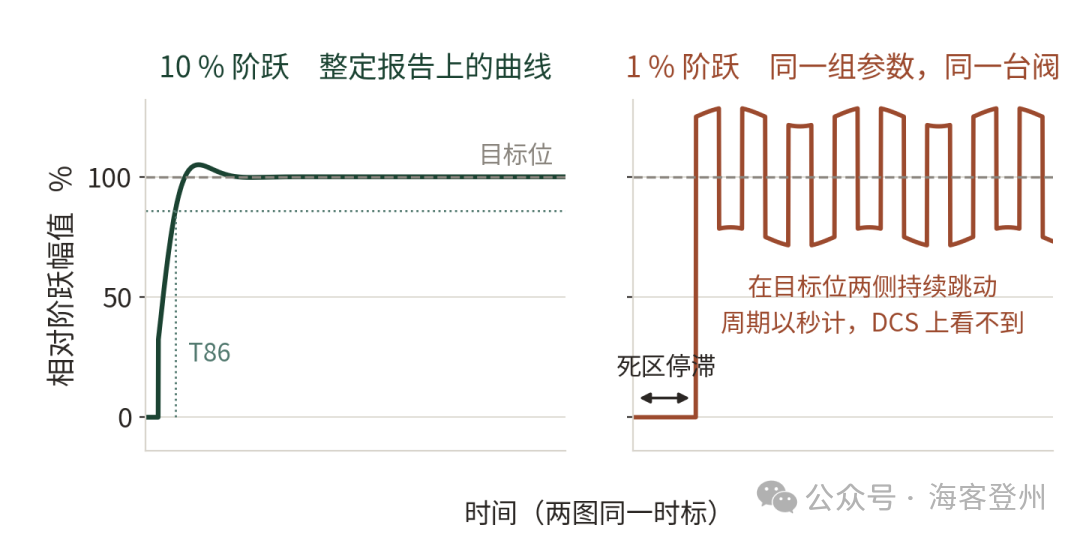
图 1 同一台阀、同一组整定参数,在两种阶跃幅值下的行为(示意曲线,纵轴按各自阶跃幅值归一化)
左边那条曲线会被打印进整定报告,右边那条不会有人测。
需要强调的是,右图这种跳动是发生在定位器内部的位置环里的,周期以秒计。它和上一篇讲的控制回路极限循环——周期以分钟计——不是一回事。
· · ·
03
两种振荡,两个时间尺度
回路极限循环 发生在 DCS 控制回路 周期通常几分钟 PV 与 OP 同步等幅摆动 趋势画面上一眼可见 常被误判为 PID 整定问题 | 位置环自激 发生在定位器内部 周期通常一到几秒 阀杆微幅高频往复 被采样与滤波抹平 现场靠听排气声才能发现 |
位置环自激的隐蔽性更强,代价却一点不小。阀杆在目标位两侧持续微幅往复,直接后果有三个:气耗显著上升;填料与阀杆的磨损速率成倍增加,加速下一轮摩擦增长;行程累计量在几个月内就能跑完设计寿命的相当一部分。
而这三样,在 DCS 画面上都看不见。
它不在趋势画面上,
它在阀旁边,用耳朵能听见。
· · ·
04
测试点和运行区不在同一段
把这件事画成一张图会更清楚:横轴是阶跃幅值,纵轴是超调量。
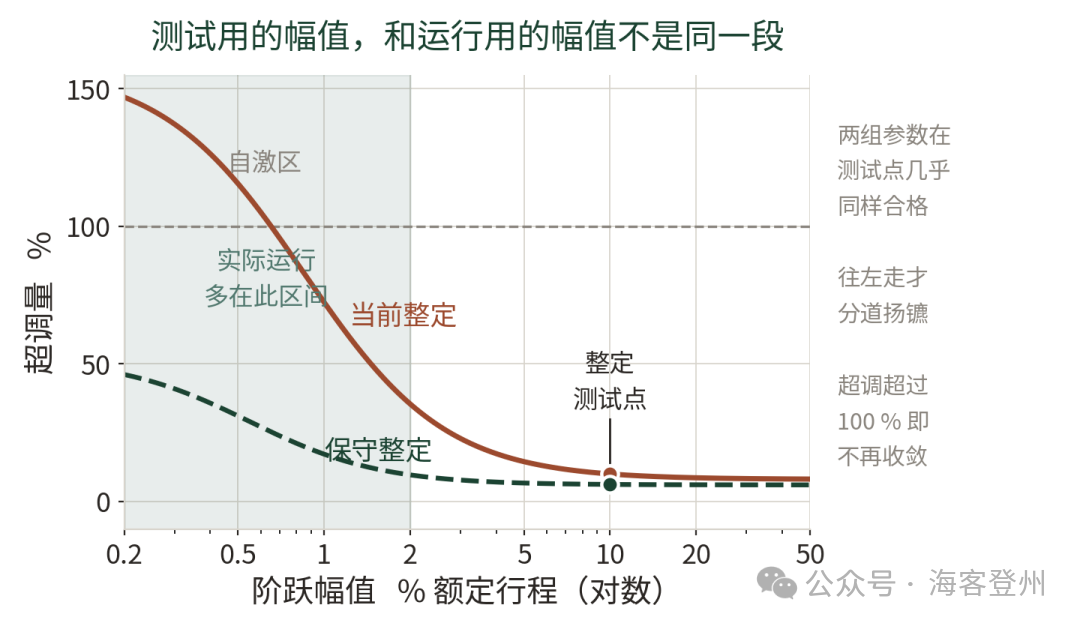
图 2 整定测试点与实际运行区间的错位(示意,曲线形状为定性表达)。超调超过百分之百意味着响应不再收敛
两组参数在测试点上几乎同样合格——超调都在百分之十以内,任何验收标准都挑不出毛病。往左走才分道扬镳:当前整定在小幅值区超调急剧上升并越过不收敛的门槛,保守整定虽然响应偏慢,却始终留在收敛区内。
而一台连续调节的阀,绝大部分时间工作在图的左侧那片阴影里。
这就是整个问题的形状:验收发生在右边,运行发生在左边,而中间那段没有人测过。
· · ·
05
还有两个容易忽略的条件
整定时的工况与运行时不同。多数厂商要求在接近实际运行的条件下整定,但现场往往在停车、无压差、常温状态下做。无压差时不平衡力为零,填料温度也与运行时不同,摩擦特性并不一样。整定出来的参数,对应的是一台并不存在于运行工况中的阀。
参数是一个时间点的快照。自整定给出的参数会被写进定位器并长期保持,而摩擦力会随填料老化持续增长。整定后第一年合适的增益,第三年可能已经偏低——或者因为位置环自激加速了磨损,反而变得更不合适。
这两条叠加起来,意味着一次整定的有效期,比多数人默认的要短得多。
· · ·
06
能做什么
整定之后补做小幅阶跃。这是成本最低、效果最直接的一条。ISA-75.25.01 的测试序列本来就要求幅值递减,把 2 %、1 %、0.5 % 三档补上,观察是否出现不收敛。自整定报告只覆盖大幅值,不能作为整定合格的唯一凭据。
在真实工况下整定。尽可能在有压差、有介质、接近运行温度的条件下执行。若只能停车整定,投用后应安排一次复核。
用现场证据交叉验证。在阀旁听排气声是最直接的判断方式;稳态气耗异常偏高、定位器记录的行程累计量与方向变化次数增长过快,都是位置环自激的旁证。
接受一点慢。对高摩擦阀,与其追求漂亮的大阶跃曲线,不如换一组保守参数。慢一点的收敛,好过在运行区间里持续跳动。
先修阀,再整定。自整定是在既有摩擦水平上做最优妥协,它解决不了摩擦本身。摩擦力已经明显偏高时,正确顺序是先处理填料,再重新整定。
自整定优化的是它测过的那个幅值,
不是你运行的那个幅值。
· · ·
▽ 参考资料(5 项)
· ISA-75.25.01 Test Procedure for Control Valve Response Measurement from Step Inputs
· ISA-TR75.25.02 Control Valve Response Measurement from Step Inputs
· IEC 60534-4 工业过程控制阀 第4部分:检验和例行试验
· NAMUR NE107 现场设备自监视与诊断的状态分类
· ISA TR96.05.01 控制阀与执行机构的诊断与预测性维护
留言区 你做完自整定之后,会补做小幅阶跃测试吗? 有没有在阀旁边听出过定位器的持续排气声? |