调节阀填料摩擦增大与死区扩大
每一环都正常,结果就是不对 · 仪表典型失效模式 · 执行侧
全文约 3400 字 | 阅读约 9 分钟 | 图表 4 张 | 难度 ★★★☆☆ |
凌晨两点,脱丁烷塔塔顶压力回路又开始摆了。
趋势画面上,PV 在设定值上下等幅晃动,周期八分钟左右,不发散也不收敛。班长把控制器切手动,摆停了;切回自动,两个循环之后又起来了。
仪表班过来,第一件事是看阀位反馈——跟着指令走,没有偏差。第二件事是看定位器,绿灯常亮,诊断菜单里一条报警都没有。气源压力 0.55 MPa,正常。回路电流 12.4 mA,正常。
于是所有人都得出同一个结论:PID 参数不对。
接下来两周,比例带从 80 调到 150,积分时间从 3 分钟拉到 8 分钟。振荡周期变长了,振幅小了一点,但从来没有真正消失。等到装置提负荷,它又回来了。
调 PID 只能改变振荡的周期,
不能改变振荡的存在。
因为问题根本不在控制器。这个回路里有一个环节,它既不报警、也不越限、还能通过任何一次静态校验——阀杆上的那圈填料。
· · ·
01
摩擦力从哪里来,为什么它会长大
填料的任务是密封。它靠压盖螺栓把填料环压紧在阀杆和填料函之间,靠径向的接触比压阻止介质外漏。这个径向比压同时也带来了轴向的摩擦力——密封和摩擦是同一件事的两面,你不可能只要前者不要后者。
填料摩擦力的量级,比很多人直觉中的大得多。对一根 φ19 mm 的阀杆,新装的 PTFE V 型环大约在两三百牛,而柔性石墨编织环通常是它的两到三倍。真正的问题在于,这个数字不是常数:
预紧力被调大。现场发现阀杆微漏,第一反应是拧紧压盖螺栓。漏点消失了,摩擦力同时上了一个台阶——而且没人记录拧了几圈。
石墨环固结。柔性石墨在温度循环下会逐渐致密化,同时向填料函内壁与阀杆表面贴合。运行两三年后,同样的预紧力对应的接触比压比投用初期更高。
阀杆表面损伤。石墨中的杂质、介质里的颗粒、外部粉尘进入填料函,在阀杆镀铬层上拉出轴向划痕。划痕既破坏密封,又大幅抬高摩擦系数——于是又要拧紧压盖,形成正反馈。
三个机制叠加,一台运行五年的调节阀,阀杆摩擦力比出厂时高出三到五倍是常态,而不是异常。
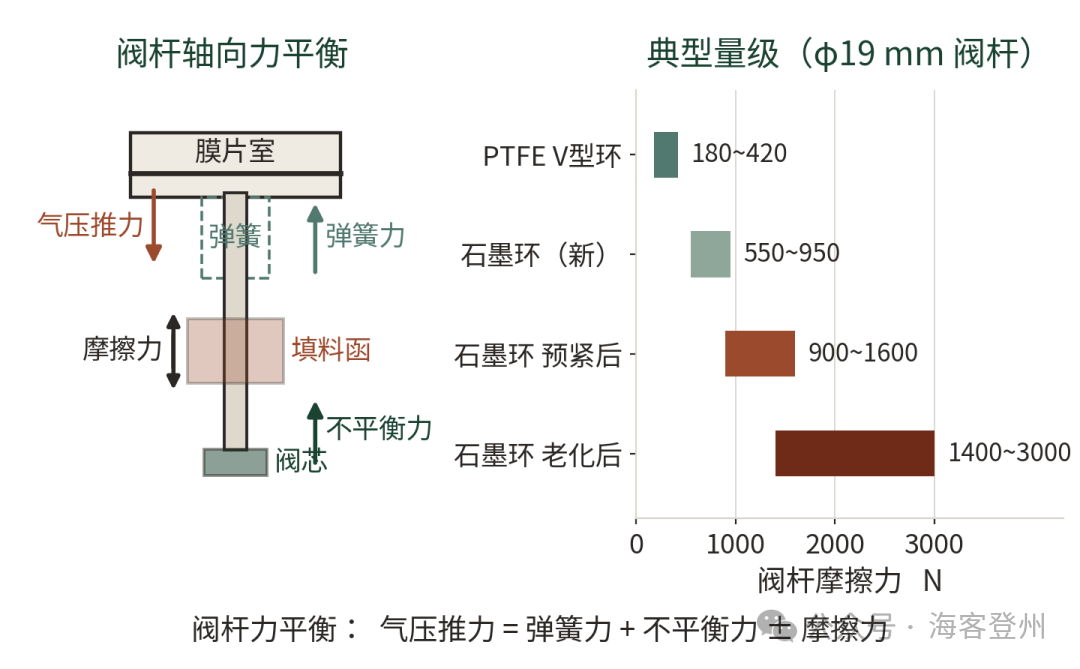
图 1 阀杆上的力平衡关系,以及不同填料形式的摩擦力典型量级(φ19 mm 阀杆的工程估算范围,非试验数据)
▍低逸散改造:一个值得单独警惕的方向
为满足挥发性有机物排放要求,近年大量装置把调节阀填料改为符合低逸散等级的结构:更多层 V 型环、更高的预紧力、有时还加装弹簧加载压盖。密封性能确实上去了,但摩擦力往往直接翻倍。
这类改造通常由环保口发起、按泄漏率验收,控制性能不在验收范围内。于是一台阀在纸面上同时满足了两条相互矛盾的要求:泄漏合格、控制不合格——而只有前者被真正测量过。
· · ·
02
从摩擦力到死区:一个可以算出来的量
摩擦力之所以危险,是因为它是一种带符号的力:阀杆向哪个方向动,它就朝反方向作用。这意味着执行机构的力平衡关系不是一个等式,而是一条带宽度的带子。
对气动薄膜执行机构,把阀杆停在同一个位置所需的膜片压力,开向和关向并不相等,二者之差等于两倍摩擦力除以有效膜片面积。把这个压力差换算成信号百分比,就是死区。
拿一台常见的规格试算:有效膜片面积 0.0645 m²,弹簧范围 0.4~2.0 bar,则满行程对应的推力变化约 10.3 kN。若阀杆摩擦力为 800 N,不带定位器时的死区就是
2 × 800 ÷ 10300 = 15.5 %
——这个数字大到荒谬,也正是所有调节阀都必须配定位器的原因。定位器是一个位置闭环,它用高增益把死区压下去:等效位置环增益取 60,理论死区就降到 0.26 %。
但它压不到零。定位器自身有分辨力极限:I/P 转换器的最小可分辨电流、喷嘴挡板的气隙精度、放大器的气路容积。这部分与摩擦力无关的底噪,通常在 0.15~0.3 % 之间;而随着摩擦力增大,位置环的有效增益还会因执行机构充放气速率受限而下降。
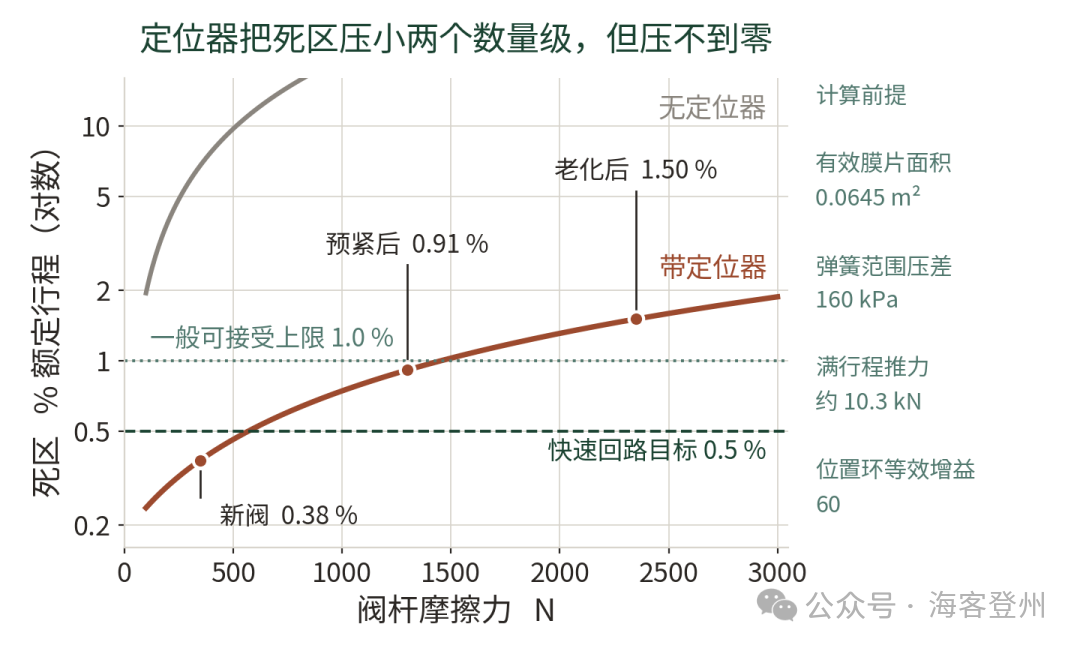
图 2 摩擦力与死区的定量关系。左侧计算前提为一台典型气动薄膜执行机构,纵轴为对数刻度
图上三个点值得记住:新阀 0.38 %,属于良好;预紧后 0.91 %,已经贴着一般可接受上限;老化后 1.50 %,任何一个需要精细调节的回路都会开始出问题。
而这三种状态下,定位器的阀位反馈信号全都是正常的。
定位器的闭环会消除稳态偏差——
它同时也消除了摩擦留下的全部证据。
· · ·
03
死区为什么必然把回路推向周期振荡
死区不是简单的小信号丢失。它和控制器的积分作用组合在一起,会产生一种结构性的后果:极限循环。
过程如下。PV 偏离设定值,控制器输出开始变化,但变化量小于死区,阀芯不动,PV 继续偏离。积分项持续累积,输出不断增大,直到跨过死区边界——此时阀芯突然滑动一段(粘滑效应),流量阶跃变化,PV 越过设定值冲向另一侧。控制器反向动作,同样要先走完一个完整的死区宽度,阀芯才会再次移动。
于是回路进入一个自持的循环:等待—跳跃—过冲—反向等待。它的周期主要由积分时间和死区宽度决定,振幅大致与死区成正比。
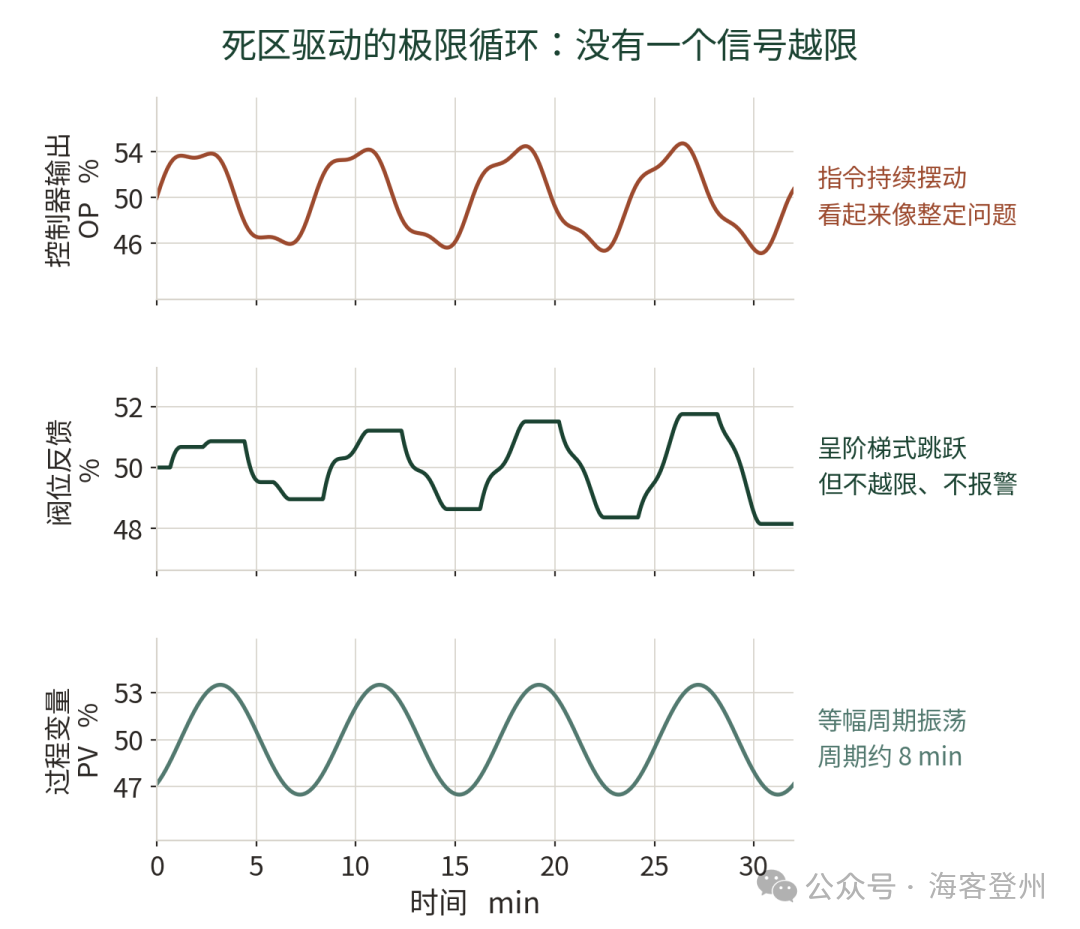
图 3 死区驱动的极限循环示意(典型场景,非实测数据)。三个信号都在正常范围内,且不触发任何报警
这里有两个反直觉的推论,值得单独说明。
第一,减小控制器增益不能消除振荡。增益变小,积分穿越死区所需时间变长,周期被拉长、振幅略降,但循环依然存在。彻底切除积分作用倒是能停止振荡,代价是留下永久余差——很多现场最后就是这么「解决」的。
第二,阀位反馈的稳态偏差为零。定位器最终总会把阀杆推到指令位置,所以任何一次稳态比对都合格。摩擦的痕迹只存在于动态过程里:反馈曲线的阶梯形状、跳跃前的停滞时间、换向时的额外延迟。
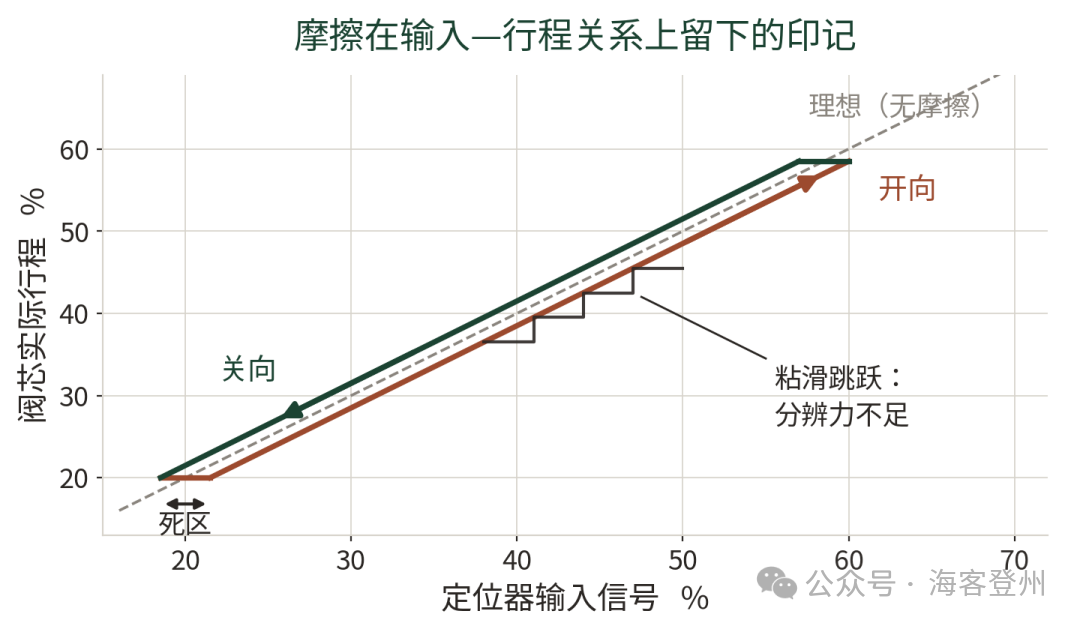
图 4 输入信号与阀芯行程之间的滞环。死区表现为换向时的水平段,粘滑表现为斜坡上的阶梯
· · ·
04
为什么每一环看上去都正常
回到开头那个夜班。仪表班检查过的每一项,其实都不具备发现摩擦的能力:
检查了什么 阀位反馈跟随指令 定位器诊断无报警 气源压力 0.55 MPa 回路电流 12.4 mA 上次校验记录合格 | 为什么查不出来 稳态比对,定位器已补偿 摩擦不在诊断项里 供气正常不代表动作正常 信号链与机械阻力无关 校验是静态的,摩擦是动态的 |
这五条可以归纳成一句话:现场所有常规检查都是静态的,而摩擦是一个纯粹的动态特性问题。静态检查对它天然免疫。
更麻烦的是,多数装置的阀位反馈根本没有接进 DCS。定位器有 4~20 mA 的位置回传端子,但组态时常被当作可选项省掉。没有阀位曲线,连图 3 中间那条阶梯都看不见——唯一能看的只有 OP 和 PV,而这两条曲线的形状,和一个整定过激的回路几乎无法区分。
摩擦是动态特性问题,
而现场所有常规检查都是静态的。
· · ·
05
怎么确认:一次阶跃测试就够
ISA-75.25.01 给出了标准做法:向定位器输入一系列递减幅值的阶跃信号,记录阀杆行程的实际响应。测试本身不复杂,装置停车期间或回路切手动时都能做。
现场阶跃测试要点 1 在 25 %、50 %、75 % 三个工作点分别测试,摩擦力沿行程并不均匀 2 阶跃幅值取 10 %、5 %、2 %、1 %、0.5 %,逐级递减 3 每个幅值做正反两个方向,换向处的滞后就是死区 4 记录 T86(行程达到 86 % 所需时间),与设计值比对 5 行程测量取阀杆实际位移,不要用定位器的内部反馈值 |
判据方面,业界常用的参考值是:死区不超过额定行程的 0.5 %(快速回路)到 1.0 %(一般回路),分辨力优于 0.25 %,T86 与阀门规格书一致。超出这些值,回路就没有稳定的小信号调节能力。
如果不具备停车测试条件,还有两个成本更低的旁证:
看阀位反馈的波形形状。只要位置回传接进了 DCS,把趋势的时间轴拉短,阶梯状跳跃与平滑跟随的区别非常明显。
看定位器的气路诊断量。支持 NAMUR NE107 的智能定位器通常记录行程累计量、方向变化次数、以及维持位置所需的平均气压。摩擦增大时,同样工况下的平均驱动压力会持续上移。
· · ·
06
同样的症状,还有两种病因
需要提醒的是,死区扩大、响应变慢、回路周期振荡这一组症状并非填料摩擦独有。至少还有两种原因会给出几乎相同的现场表现,而处理方向完全不同。
仪表空气品质 露点不达标或含油 节流孔与喷嘴积油、结冰 特征:全厂多台阀同时变差 特征:季节性、与气温相关 查:ISO 8573-1 露点与油含量 | 定位器与执行机构不匹配 定位器排量不足 执行机构容积过大 特征:大阶跃慢、小阶跃正常 特征:行程时间超标 查:厂商排量曲线与容积核算 |
鉴别的关键在于分布与方向性。填料摩擦是单台阀的问题,且死区在正反两个方向对称出现;气源品质问题往往是成片的,并带有明显的季节相关性;排量不匹配则表现为大幅阶跃慢、小幅阶跃正常——恰好与摩擦相反。
· · ·
07
能做什么
设计阶段。在阀门规格书里写入动态性能条款,而不只是泄漏等级和 Cv。明确死区、分辨力、T86 的验收值,并要求供货方提供出厂阶跃测试报告。对快速回路(压力、流量),优先选择摩擦更低的填料形式。
改造阶段。低逸散填料改造应把控制性能纳入验收范围,改造前后各做一次阶跃测试并留档。这份对比数据在后续争议中价值极高。
运行阶段。把定位器的阀位反馈接进 DCS 并长期记录——这是成本最低、收益最大的一项。压盖螺栓的每一次紧固都应记录圈数与日期,避免摩擦力在无人察觉中累积。
整定之前。养成一个习惯:在动手改 PID 参数之前,先确认阀是不是真的在动。等幅、周期稳定、且切手动即停止的振荡,执行器的嫌疑永远大于控制器。
等幅周期振荡、切手动即停止,
先查阀,再查参数。
· · ·
▽ 参考资料(6 项)
· ISA-75.25.01 Test Procedure for Control Valve Response Measurement from Step Inputs
· ISA-TR75.25.02 Control Valve Response Measurement from Step Inputs
· IEC 60534-4 工业过程控制阀 第4部分:检验和例行试验
· IEC 60534-2-1 流通能力 装有安装条件下流体流动的计算公式
· ISO 15848-1 工业阀门 逸散性排放的测量、试验和鉴定程序
· ISO 8573-1 压缩空气 第1部分:污染物与纯度等级
留言区 你所在的装置,有多少台调节阀把阀位反馈接进了 DCS? 有没有遇到过「换了三轮 PID 参数、最后发现是阀」的回路? |